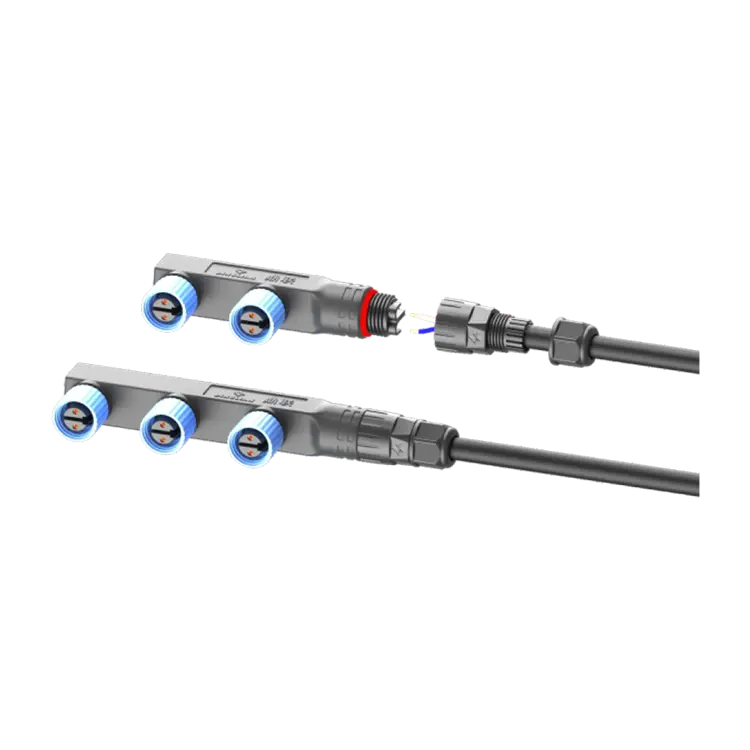
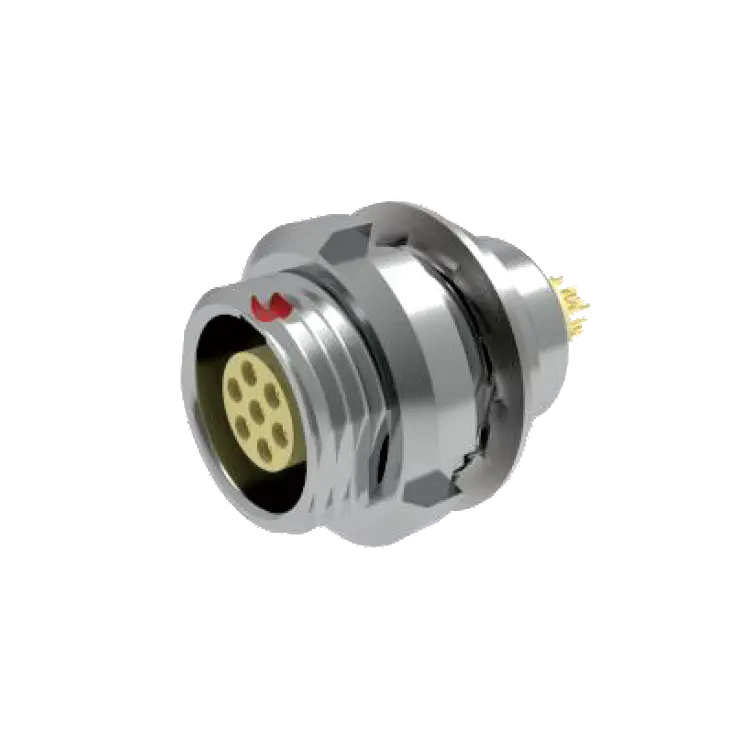
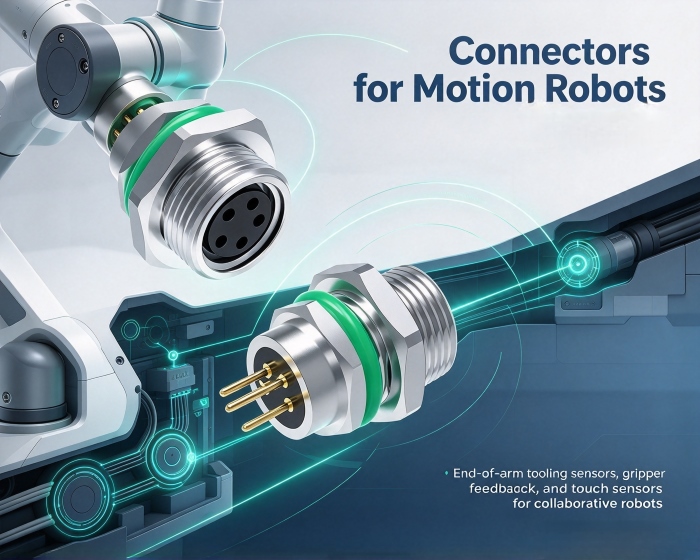
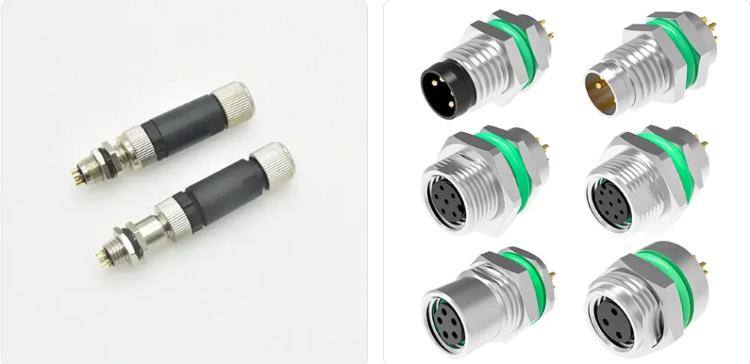
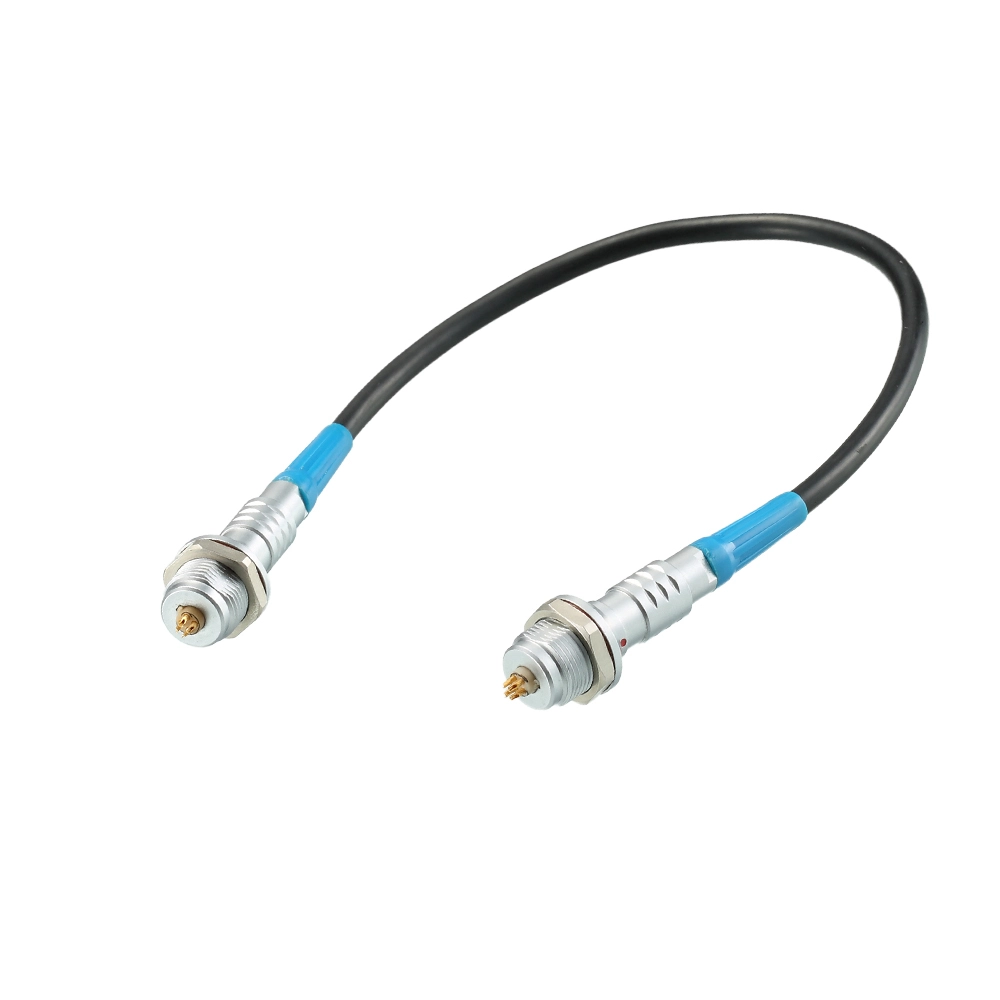
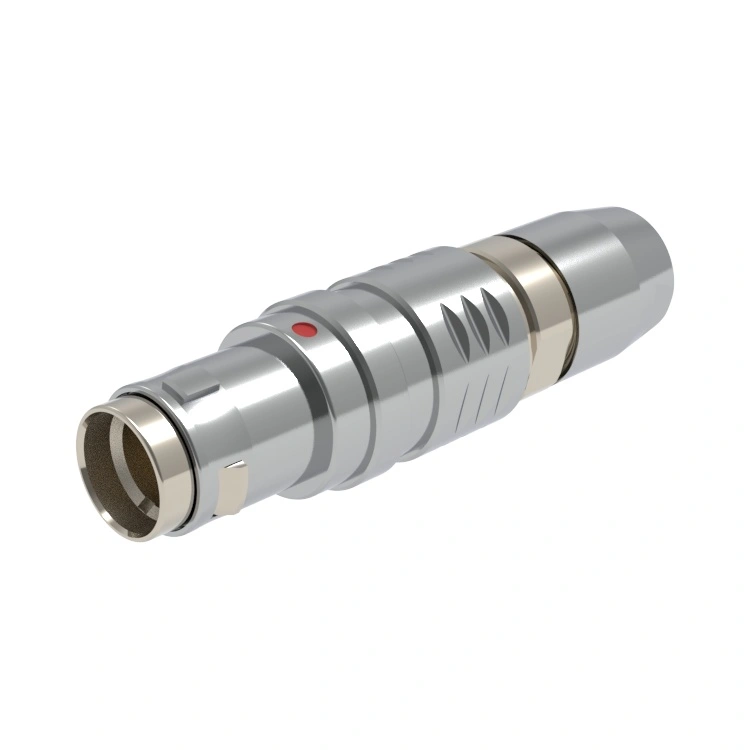
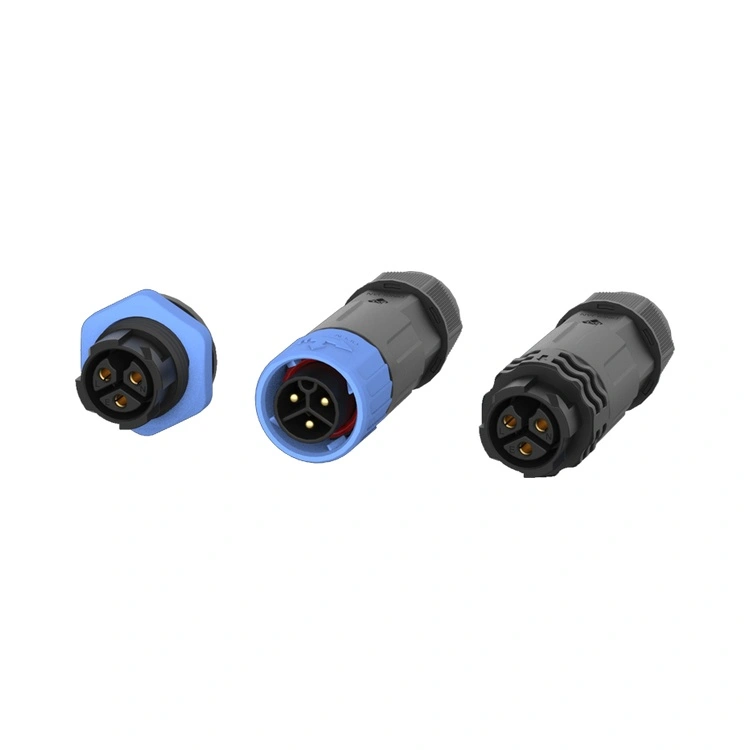
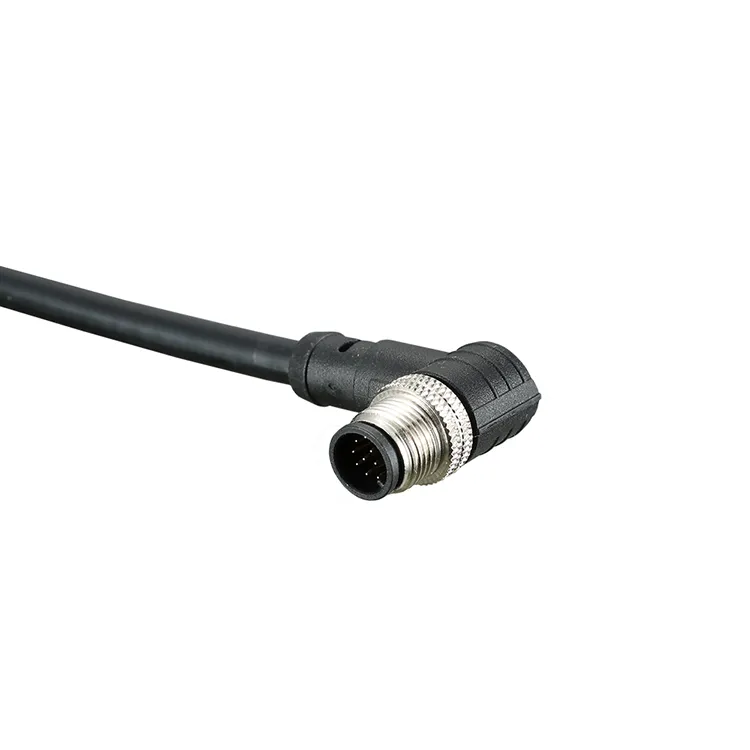
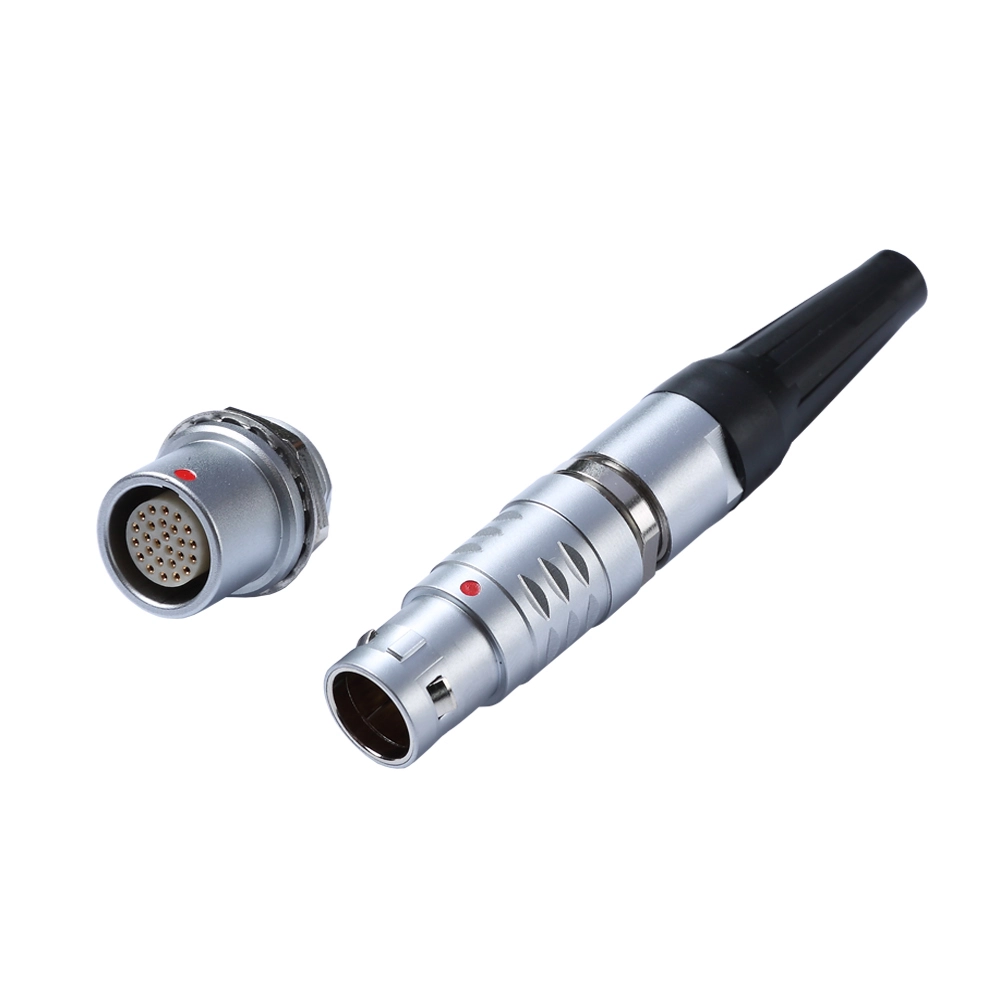
Las articulaciones de los robots de movimiento de alta velocidad requieren un movimiento compuesto tridimensional de alta frecuencia, y los conectores están sujetos a vibración, torsión y desgaste continuos por micromovimientos. Los robots industriales tradicionales tienen trayectorias operativas relativamente fijas y sus conectores funcionan principalmente como vías de alimentación y señales; Sin embargo, en escenarios de movimiento a alta velocidad, la falla rara vez ocurre instantáneamente sino que se acumula gradualmente durante el movimiento continuo. La lógica detrás de la seleccióncConectores para robots de movimiento.debe basarse en derivar los requisitos de diseño a partir de estas condiciones de operación.
¿Por qué la confiabilidad mecánica es una prioridad?
En entornos con vibración continua, los conectores de bloqueo por fricción estándar pueden experimentar un aflojamiento progresivo. Los terminales se desplazan ligeramente durante la vibración, lo que hace que la presión de contacto disminuya gradualmente, lo que en última instancia provoca caídas de señal o interrupciones de energía.
Las características de diseño que abordan este problema incluyen: cierre positivo y bloqueo secundario, como el mecanismo de Aseguramiento de la Posición del Conector (CPA), que utiliza topes mecánicos para evitar el desenganche accidental del terminal; y diseño de contactos redundantes, donde los contactos duales o dos contactos independientes mantienen la conductividad incluso si un solo contacto se desgasta. En ubicaciones críticas, como módulos de juntas, estas características de confiabilidad mecánica deben tener prioridad sobre otras consideraciones. Para los conectores utilizados en robots en movimiento, los mecanismos de bloqueo resistentes a las vibraciones son un requisito fundamental en aplicaciones de movimiento continuo.
¿Cómo se garantiza la integridad de la señal?
La demanda de ancho de banda de datos en sistemas robóticos de alta velocidad sigue aumentando. El procesamiento de visión en tiempo real, el control de movimiento y la detección ambiental están altamente acoplados, lo que a menudo requiere que señales diferenciales de alta velocidad y líneas eléctricas se enruten en paralelo dentro de uniones compactas.
En este diseño, la interferencia electromagnética (EMI) es una preocupación principal. Los diseños de blindaje que utilizan estructuras de impedancia controlada ayudan a reducir la atenuación de la señal y la diafonía entre la señal y las líneas eléctricas. En aplicaciones servoaccionadas,conectores para robots de movimientodebe transportar corrientes de varios amperios mientras mantiene una comunicación clara a través de canales de señal para codificadores, sensores y otros componentes. Los conectores híbridos logran aislamiento eléctrico e integración mecánica dentro de una única interfaz, lo que reduce la complejidad del cableado y la cantidad de puntos de conexión.
¿Cómo deberían hacerse concesiones respecto de la adaptación espacial?
El espacio interno dentro de las articulaciones del robot es relativamente limitado. Cuando los conectores se acoplan en espacios confinados, pueden estar sujetos a tensiones de ensamblaje no axiales que, con el tiempo, pueden causar deformación de la carcasa o desplazamiento del terminal.
Un diseño flotante puede absorber el desplazamiento causado por las tolerancias del ensamblaje y las vibraciones operativas, reduciendo así el impacto de las tensiones del ensamblaje en los terminales. Las soluciones con paso estrecho y perfil bajo se adaptan directamente a espacios compactos, minimizando el montaje forzado debido a limitaciones de espacio. Una vez que se cumplan los dos primeros criterios, seleccione la solución más compacta posible. Adecuadoconectores para robots de movimientoen un espacio limitado requiere un equilibrio entre fiabilidad y compacidad.
¿Cómo se debe realizar la verificación después de la selección?
Una vez completada la selección, se recomienda confirmar con el proveedor si el producto se ha sometido a pruebas de vida dinámica, incluidos datos de rendimiento en condiciones de vibración, torsión y movimiento compuesto. Los parámetros eléctricos estáticos son simplemente un punto de partida; La confiabilidad en condiciones de operación dinámicas es la métrica central paraconectores para robots de movimiento.
Sobre nosotros
Reunión tiene una amplia experiencia en conectores autoblocantes push-pull. Su mecanismo de bloqueo resistente a las vibraciones y su diseño compacto abordan la confiabilidad mecánica y los requisitos de ahorro de espacio de los robots de movimiento de alta velocidad. La selección de un conector en función de escenarios de falla proporciona una coincidencia más precisa con las necesidades reales que simplemente comparar especificaciones.
Utilizamos cookies para ofrecerle una mejor experiencia de navegación, analizar el tráfico del sitio y personalizar el contenido. Al utilizar este sitio, acepta nuestro uso de cookies. política de privacidad